연구 개요
상용 다중 필라멘트 폴리우레탄계 섬유 내부에 은(Ag) 나노입자를 형성해 변형 센서로 만든 연구로, 연세대학교 전기전자공학부 연구진이 수행했으며 현재 연세대학교 BLISS Lab을 이끄는 서정목 교수가 한국과학기술연구원(KIST) 재직 시 공저자로 참여했습니다. 이 섬유는 첫 신장과 이후 신장에서 각각 약 9.3 × 10^5와 659의 게이지 계수, 450%와 200%의 감지 범위를 보였고, 로봇 손을 조종하는 장갑과 돼지 방광을 이용한 인공 방광 시스템에 적용되었습니다.
연구 배경
섬유형 변형 센서는 직물에 꿰매거나 곡면에 감을 수 있지만, 기존 설계 대부분은 감도와 감지 범위를 동시에 확보하기 어려웠습니다. 저자들은 600% 변형까지 동작하지만 200% 범위에서 게이지 계수(GF)가 0.5에 그친 탄소나노튜브 시트 섬유와, 약 100% 변형까지 GF 약 15를 보였으나 고가의 고종횡비 충전재를 사용한 은 나노와이어 섬유를 예로 들었습니다.
설계와 접근
미세 필라멘트가 합쳐진 상용 폴리우레탄계 신축 섬유를 에탄올에 녹인 40 wt% 트리플루오로아세트산 은(AgCF3COO) 용액에 30분간 담가 전구체를 흡수시키고, 하이드라진 수화물로 은 나노입자로 환원합니다. 전구체가 바깥에서 안쪽으로 스며들기 때문에 표면 쪽에 나노입자가 밀집한 은 풍부 외피가 형성되며, X선 광전자 분광법으로 이 외피가 은 나노입자와 탄성 고분자의 복합체임을 확인했습니다. 변형이 가해지면 외피에 균열이 생기는데, 저자들은 내부 복합체를 붙잡고 있는 외피 조각과 이웃 필라멘트 외피 사이의 접촉이 전도 경로를 유지한다고 보고, 두 필라멘트 저항 모델과 수정된 퍼콜레이션 모델로 이를 설명했습니다.
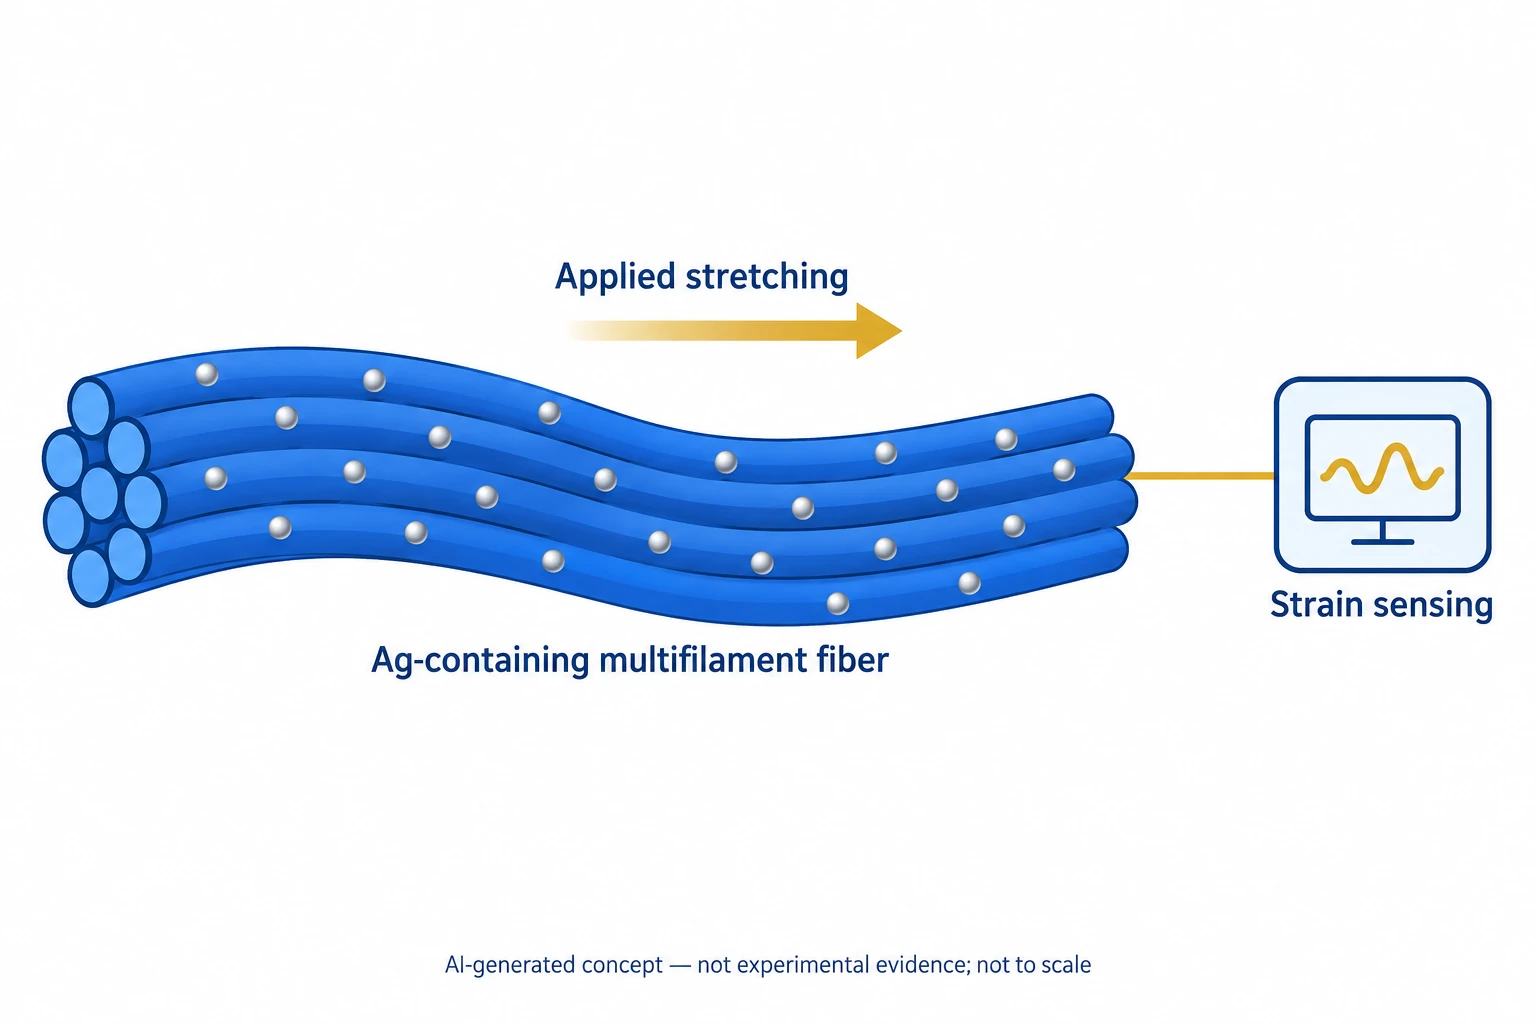
AI로 만든 비축척 개념도입니다. 은(Ag)을 포함한 다중 필라멘트 섬유의 신장과 변형 감지의 관계를 보여 줍니다.
설계 개념을 설명하기 위해 이 자료실에서 생성한 개념도로, 논문 원그림이 아니며 측정 데이터를 나타내지 않습니다.
평가 방법
지름 약 206 μm의 섬유를 전자현미경, 에너지 분산형 X선 매핑, 열중량 분석으로 분석하고, 첫 신장과 반복 신장, 반복 하중, 단일·다중 필라멘트 비교, 흡수·환원 횟수별 비교에서 저항 변화를 측정했습니다. 응용으로는 마이크로컨트롤러로 신호를 읽는 장갑과, 고무 풍선 또는 돼지 방광 둘레에 센서를 붙여 솔레노이드 밸브를 제어하는 인공 방광 시스템을 시험했습니다.
연구 내용과 주요 결과
흡수·환원을 반복하자 초기 전도도가 20 964 S cm−1까지 높아졌으나 파단 변형은 점차 줄었습니다. 최적 조건으로 정한 5회 환원 섬유의 초기 저항은 약 0.16 ohms cm−1였습니다. 450%까지의 첫 신장에서 GF는 100% 이내에서 약 182와 1032, 150~250%에서 약 1.0 × 10^4와 3.1 × 10^4, 300~450%에서 약 9.3 × 10^5였습니다. 첫 신장에서는 전기적·기계적 이력이 나타났으나 사전 변형 이후에는 이력이 무시할 수준이었고, GF는 100% 이내에서 약 35, 150~200%에서 약 659였습니다. 저자들은 이 감소를 첫 신장 후 늘어난 기준 저항과 길이로 설명했습니다.
은 풍부 외피의 균열은 주로 약 150% 이하에서 생겼고, 150%를 넘으면 내부 복합체의 신장이 지배적이었습니다. 필라멘트 수가 많을수록 감지 범위가 넓어졌고, 다중 필라멘트 결과는 수정된 퍼콜레이션 모델(α = 0.0036)과 일치했습니다. 단일 필라멘트 센서는 GF 약 406과 7.0 × 10^5를 보였으나 70% 이내에서만 동작했으며, 환원을 5회보다 많이 반복하면 전기적 신축성이 낮아졌습니다.
450% 사전 변형 후 센서는 20, 40, 60, 100% 변형에 반복적으로 응답했습니다. 10% 변형 10,000회 반복에서 신호가 큰 저하 없이 유지되었고, 50, 70, 100% 변형 10,000회 반복에서도 응답이 안정적으로 포화되었습니다.
장갑의 다섯 손가락 관절에 꿰맨 센서(각 5 V 구동)는 큰 간섭 없이 손가락 굽힘을 구분했고, 로봇 손의 해당 손가락을 조종했습니다. 인공 방광 시스템에서는 돼지 방광 위 센서가 200 mL까지의 충전을 추적했고, 이후 솔레노이드 밸브가 열려 방광이 처음 부피로 돌아올 때까지 액체를 배출했습니다.
남은 과제
저자들은 체내 적용 시 은 나노입자의 제한적인 생체적합성을 PDMS나 Ecoflex 보호층으로 개선할 수 있다고 보았고, 방수성은 이러한 코팅이나 저표면에너지 물질로 얻을 수 있을 것으로 예상했습니다. 또한 이후 신장의 GF와 감지 범위는 첫 신장보다 낮고, 첫 신장에는 이력이 있습니다.
함께 읽을 연구
A stretchable carbon nanotube strain sensor for human-motion detection
저자들은 인체 동작을 감지한 이 탄소나노튜브 박막 변형 센서를, 웨어러블 전자소자·전자 피부·소프트 로봇·생체 전자소자용 신축 소자를 소개하는 서론 첫 문장의 참고문헌 묶음에서 인용합니다. 이 연구의 센서는 단일 섬유로, 은 풍부 외피의 균열과 이웃 필라멘트 외피 사이의 접촉으로 응답합니다.
초록을 참고한 소개해설에 사용한 자료
이 해설은 출판사 PDF 본문과 그림 설명, 방법을 바탕으로 작성했으며, 보충자료와 동영상은 검토하지 않았습니다.