연구 개요
현재 연세대학교 BLISS Lab(서정목 교수 연구실)을 이끄는 서정목 교수가 당시 미국 브리검 여성병원·하버드 의대, 하버드-MIT 보건과학기술 프로그램과 한국과학기술연구원(KIST) 소속으로 공저자로 참여한 연구입니다. 탄소나노튜브(CNT)–젤라틴 메타크릴로일(GelMA)과 폴리에틸렌글리콜(PEG) 하이드로젤 미세패턴 위에 신생 쥐 심근세포를 배양하고, 그 사이에 금(Au) 미세전극을 넣어 전기 자극하는 가오리(batoid fish) 모사 연성 구동체를 만들었습니다. 최적화한 구조체는 3일째 1.0 ± 0.1 Hz, 9일째 0.8 ± 0.1 Hz로 자발 박동했으며, 국소 자극으로 박동을 0.5 Hz와 1.0 Hz에 맞출 수 있었습니다.
연구 배경
심근세포로 구동하는 생체로봇에는 생물과 같은 움직임, 내장형 제어, 방향 제어, 안정적인 구동, 저전력 자극 시스템이 여전히 부족합니다. Parker 연구팀의 가오리형 연성 로봇은 PDMS 위 심근세포를 광유전학으로 제어했으나, 광유전학 도구는 개발 과정이 복잡하고 오래 걸리며 높은 발현 수준에서 독성 가능성이 있고, 단단한 PDMS 기판은 심근세포의 수축 거동에 영향을 줍니다. 유연한 미세전극은 유전자 조작 없이 국소 전기 자극을 줄 수 있으나, 부드러운 몸체와 함께 변형될 수 있어야 합니다.
설계와 접근
지지체는 가오리의 연골 관절과 정렬된 지느러미 근육을 네 개의 층으로 모사합니다. 미세패턴 PEG 하이드로젤이 연골 역할의 지지층을 이루고, 그 위에 변형을 견디도록 굽이진(meander) 형태로 설계한 두께 200 nm의 Au 미세전극을 두며, PEG 선과 직교하는 미세패턴 CNT–GelMA 하이드로젤(GelMA 5 wt%, CNT 1 mg/mL)이 세포 정렬을 유도하고, 맨 위에 신생 쥐 심근세포층이 놓입니다. CNT–GelMA 선을 따라 일어나는 세포 수축이 지느러미를 굽히고, 탄성이 있는 PEG 패턴이 몸체를 원래 형태로 되돌립니다. Au 전극은 희생층 없이 PEG 층으로 전사되고, 두 하이드로젤을 직접 UV 가교해 그 사이에 봉입됩니다.
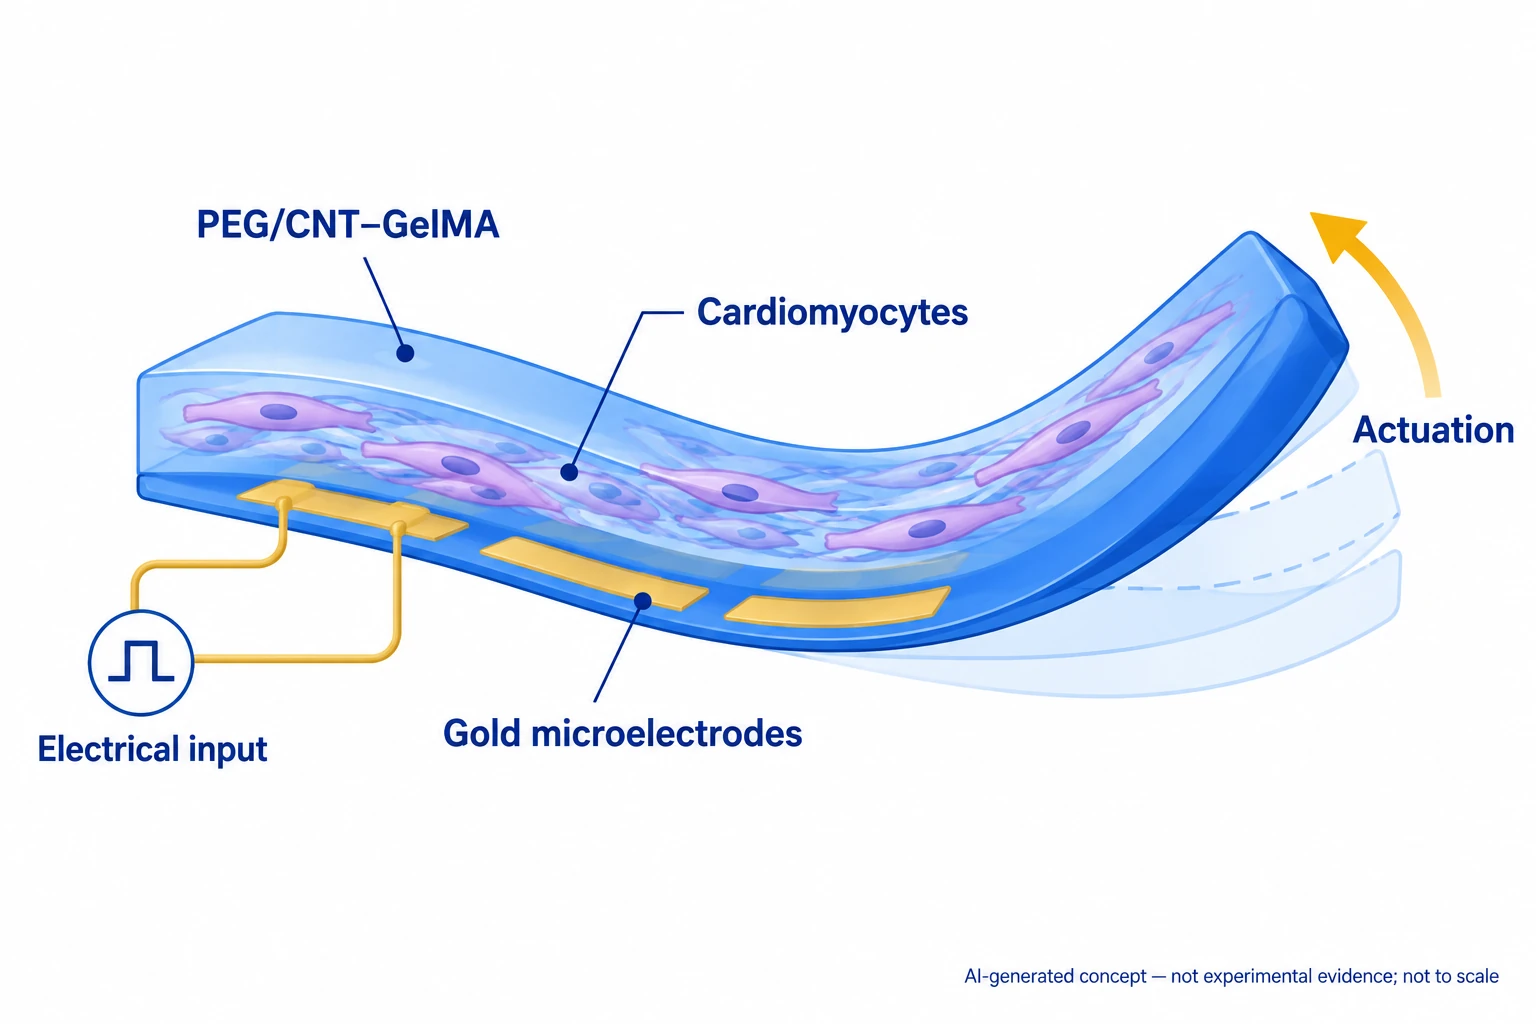
AI로 만든 비축척 개념도입니다. 공개 초록에 나온 PEG/CNT–GelMA 구조, 심근세포와 금 미세전극의 전기 구동 역할을 보여 줍니다.
설계 개념을 설명하기 위해 이 자료실에서 생성한 개념도로, 논문 원그림이 아니며 측정 데이터를 나타내지 않습니다.
평가 방법
PEG 간격 200·300·500 µm와 CNT–GelMA 간격 50·75·150 µm를 세포 정렬, 자발 박동 속도, 말림 거동으로 비교하고 점수 지표로 종합했습니다. 생후 2일 Sprague–Dawley 쥐에서 분리한 심근세포를 Alamar Blue 대사 활성, 근절 α-액티닌·코넥신-43 염색, 배양 기간별 박동 속도로 평가했습니다. 하이드로젤 탄성률은 원자간력현미경(AFM) 기반 나노압입으로, 전극은 AFM 거칠기, 37 °C 배지 내 저항 변화, 전기화학 임피던스로 측정했습니다. 외부 탄소봉 전극 또는 내장 Au 미세전극으로 0.5·1.0·2.0 Hz 박동 조율을 시험했고, 유한요소 모의계산으로 두 전극 방식의 전위 분포를 비교했습니다.
연구 내용과 주요 결과
CNT–GelMA 선 간격 150 µm에서 정렬이 가장 뚜렷했지만, 자발 박동은 75 µm 간격(0.9 ± 0.1 Hz)에서 50 µm(0.5 ± 0.2 Hz)나 150 µm(0.2 ± 0.1 Hz)보다 빠르고 안정적이었습니다. 50 µm 간격 구조체는 강하게 구동했으나 지느러미가 잘못된 방향으로 굽었습니다. PEG 지지층(20 wt%)은 200 µm 간격에서 접힘이 일어나지 않았고 500 µm 간격에서는 비가역적으로 말리며 박동이 약했으며, 점수 지표는 PEG 300 µm, CNT–GelMA 75 µm 조합에서 가장 높았습니다. CNT–GelMA 간격 75 µm 지지체에서 세포 대사 활성은 7일 동안 증가했습니다.
최적화한 지지체에서 심근세포는 3일째(1.0 ± 0.1 Hz)부터 9일째(0.8 ± 0.1 Hz)까지 유의한 감소 없이 자발 박동했고, 수축력으로 4~5일째 구조체가 유리에서 떨어졌습니다. 영률은 PEG 패턴 651 ± 326 kPa, CNT–GelMA 패턴 37 ± 16 kPa였습니다. 지느러미는 가로 방향으로 수축하고 세로축은 늘어났으며 수축 후 몸체가 원래 위치로 돌아왔습니다. 구조체는 자가 구동했으나 전진 추진은 하지 못했습니다. 외부 탄소봉 전극으로는 0.5·1.0·2.0 Hz로 박동을 제어할 수 있었고, 주파수가 높을수록 구동 진폭이 작아졌습니다.
내장 전극의 제곱평균제곱근 거칠기는 2.0 ± 0.4 nm였고, 37 °C 배지에서 5일 동안 저항 변화가 작았습니다. CNT–GelMA 층을 더하면 0.1 Hz 임피던스가 2.3 kΩ에서 1.6 kΩ으로 낮아졌습니다. 모의계산에서 미세전극은 중앙 몸체에서 최대 1 V인 불균일한 전위를 만들어 저자들은 이것이 중앙 몸체에서 지느러미 쪽으로 퍼지는 파동형 변위를 만들 수 있다고 해석했고, 탄소봉은 거의 균일한 전위를 만들었으며 배지 내 감쇠로 4 V 피크 중 2 V만 지지체에 도달했습니다.
탄소봉은 0.8~1.5 V 피크 전압에서 박동을 동기화했습니다. Au 미세전극을 통한 국소 자극은 문턱 전압이 약간 높았고 0.5 Hz와 1.0 Hz에서 박동을 조율했으나, 인가 가능한 최대 진폭인 3 V 미만에서는 조율이 되지 않아 2.0 Hz에는 도달하지 못했습니다. 4~5시간의 국소 자극 후에도 자발 박동은 7일째까지 약 1 Hz로 유지되어 미세전극이 없는 구조체와 비슷했습니다.
남은 과제
구동체는 전진 추진을 만들지 못했습니다. 국소 자극은 외부 자극보다 높은 흥분 전압이 필요했고, 2.0 Hz 조율에는 사용 가능한 3 V보다 큰 진폭이 필요합니다. 불투명한 Au 전극이 그 아래 CNT–GelMA의 UV 가교를 일부 방해했을 수 있습니다. 결과 절은 외부 자극으로 2.0 Hz까지 조율했다고 보고하지만, 결론은 두 전극 방식 모두 3 V 미만 피크 전압에서 1.0 Hz까지 제어했다고 서술합니다.
함께 읽을 연구
Phototactic guidance of a tissue-engineered soft-robotic ray
DOI: 10.1126/science.aaf4292 ↗
심근세포와 금 골격을 이용한 가오리형 로봇을 광유전학으로 조종한 연구입니다. 빛을 이용한 제어라는 점에서 국소 전극 자극과 차이가 있습니다.
초록을 참고한 소개RESEARCH NEWS
연구 소식
해설에 사용한 자료
이 해설은 논문 게재본 PDF(Adv. Mater. 2018, 30, 1704189; 13쪽, 로컬 사본)의 초록, 본문, 그림 1~4 설명과 실험 절을 바탕으로 작성했으며, 보충자료와 동영상 S1~S6은 검토하지 않았고 그림 패널에만 표시된 수치는 사용하지 않았습니다.